WebODM para Fotogrametria
O que é o WebODM?
O WebODM é uma plataforma para processamento de imagens aéreas, especialmente imagens obtidas por drones.
Ele recebe um conjunto de fotografias aéreas e utiliza técnicas de fotogrametria para reconstruir matematicamente o terreno e os objetos fotografados.
A partir das imagens, podemos gerar:
A própria documentação do WebODM descreve o programa como uma ferramenta para gerar mapas georreferenciados, nuvens de pontos, modelos de elevação e modelos 3D texturizados a partir de imagens aéreas.
A ideia fundamental
Antes de abrir o WebODM, precisamos entender uma coisa:
O WebODM não “transforma fotos em mapa” simplesmente juntando as imagens.
Ele precisa descobrir matematicamente:
Onde cada fotografia foi tirada + como a câmera estava orientada + quais pontos das fotografias correspondem ao mesmo ponto do terreno.
Imagine que o drone tirou:
Foto 01       Foto 02       Foto 03
   📷            📷            📷
    \             |             /
     \            |            /
      \           |           /
       \          |          /
        \         |         /
         TERRENO
Existe sobreposição entre as fotografias. Um objeto aparece em várias imagens:
Foto 01 → 🌳 Foto 02 → 🌳 Foto 03 → 🌳
O software identifica que aquela árvore é o mesmo elemento físico observado de diferentes posições. Isso é uma das bases da reconstrução fotogramé
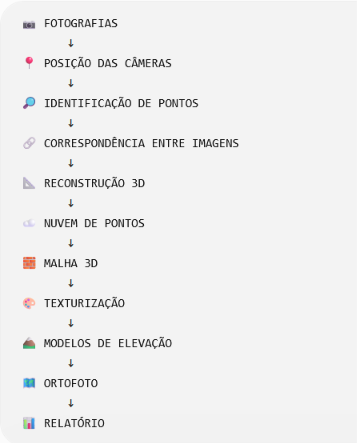
O fluxo completo do WebODM
Guarde esta sequência ao lado porque ela será a espinha dorsal das nossas próximas aulas:
Esse fluxo é fundamental para entender o programa.
O que precisamos antes de processar
O WebODM começa com um conjunto de imagens.
Por exemplo:
DJI_0001.JPG
DJI_0002.JPG
DJI_0003.JPG
DJI_0004.JPG
...
DJI_0150.JPG
Idealmente, as imagens possuem informações EXIF.
Entre essas informações podem existir:
- latitude;
- longitude;
- altitude;
- modelo da câmera;
- distância focal;
- resolução;
- data/hora;
- orientação e outras informações dependendo do equipamento.
Esses dados ajudam o processamento.
O WebODM também pode trabalhar com informações de alta precisão, como dados de drones RTK, e com GCPs — Ground Control Points, ou pontos de controle no terreno.
A importância da missão de voo
Aqui começa uma parte extremamente importante.
Um bom processamento começa antes de abrir o WebODM.
Se o voo foi mal planejado, o software pode não conseguir produzir um bom resultado.
Precisamos considerar:
Altura
A altura influencia diretamente o GSD — Ground Sampling Distance.
GSD é, simplificando:
o tamanho representado por cada pixel no terreno.
Exemplo:
1 pixel ≈ 3 cm no terreno
GSD = 3 cm/pixel
Quanto menor o GSD, maior tende a ser o nível de detalhe espacial.
Mas existe uma coisa importantíssima:
Você não pode simplesmente configurar o WebODM para gerar 1 cm/pixel se as fotografias foram capturadas com GSD de 3 cm/pixel e esperar que apareça informação real de 1 cm.
A documentação atual destaca justamente essa limitação: a resolução de saída é limitada pelo GSD das imagens.
Sobreposição das imagens
A sobreposição é fundamental. Imagine: 📷────📷────📷────📷 Cada fotografia precisa compartilhar uma quantidade significativa de área com as vizinhas. Isso permite encontrar pontos correspondentes.
Por exemplo:
Foto A
🌳
🏠
🛣️
Foto A
🌳
🏠
🛣️
O software encontra:
Quanto melhores forem essas correspondências, melhores tendem a ser as possibilidades de reconstrução.= mesmo ponto
= mesmo ponto
= mesma região
O que acontece quando colocamos as fotos no WebODM?
Quando você cria uma tarefa e envia as imagens, o WebODM inicia o processamento. A documentação da API do WebODM descreve o fluxo básico como:
Projeto ↓
Task ↓
Upload das imagens ↓
Processamento ↓
Resultados
Uma tarefa pode levar de minutos a horas, dependendo do conjunto de dados e do processamento solicitado.
PRIMEIRA GRANDE ETAPA — encontrar características nas imagens
Agora começa a parte interessante. O computador procura características visuais nas fotografias. Por exemplo:
Por exemplo:
┌───────────────┐
│       •       │
│   •       •   │
│       •       │
│ •           • │
└───────────────┘
Esses pontos podem estar associados a:
- quinas;
- pedras;
- vegetação;
- telhados;
- marcas;
- texturas;
- elementos do terreno.
Esses pontos são chamados, de forma geral, de features/keypoints.
O software procura características que possam ser reconhecidas em outras imagens.
Correspondência entre imagens
Imagine:
Imagem A

       A
      •
e:
Imagem B

       B
      •
O algoritmo percebe: “Esse ponto visual provavelmente corresponde ao mesmo ponto físico.” Fazendo isso milhares de vezes, ele começa a descobrir relações espaciais entre as fotografias.
Structure from Motion — SfM
Aqui entramos em um dos conceitos mais importantes da fotogrametria moderna. Structure from Motion É uma técnica que permite reconstruir a estrutura tridimensional de uma cena a partir de múltiplas imagens e diferentes posições de câmera. Simplificando:
A partir das diferenças entre as imagens, o algoritmo consegue estimar:
- posição da câmera;
- orientação da câmera;
- estrutura espacial;
- localização relativa dos pontos.
A documentação do processamento identifica uma etapa de Structure From Motion no pipeline.
Bundle Adjustment
Agora entramos em uma etapa matemática mais avançada.
O sistema possui:
Câmera 1
Câmera 2
Câmera 3
...
Câmera N
e muitos pontos:
P1
P2
P3
...
Pn
O software tenta encontrar uma configuração que minimize os erros entre: onde o ponto deveria aparecer e onde ele realmente aparece na fotografia. Isso envolve otimização matemática conhecida como bundle adjustment. É uma das razões pelas quais a qualidade das imagens e das correspondências é tão importante.
Georreferenciamento
Até aqui podemos ter uma reconstrução 3D. Mas precisamos responder: Onde exatamente esse modelo está localizado no mundo real? É aí que entra o georreferenciamento. O WebODM pode utilizar informações como:
GPS/GNSS das imagens
ou
RTK
ou
GCPs
ou combinações apropriadas desses dados.
A documentação indica que o georreferenciamento normalmente utiliza GPS/GNSS ou GCPs quando fornecidos.
GPS comum x RTK x GCP
Essa diferença é importantíssima para nosso curso. GPS comum do drone Pode fornecer uma posição aproximada:
X ≈ posição
Y ≈ posição
Z ≈ posição
É suficiente para muitos trabalhos de mapeamento visual e cartográfico de menor exigência.