Pular para o conteúdo principal

Drones e Impressoras 3D

Fotogrametria

Fotogrametria é a ciência, técnica e conjunto de métodos utilizados para obter informações sobre as características, dimensões, posição e forma de objetos ou da superfície terrestre a partir de fotografias ou imagens.

Fotogrametria transforma fotografias em informações que podem ser medidas.

Quando utilizamos um drone, por exemplo, podemos fotografar uma determinada área várias vezes. Essas fotografias possuem regiões que se sobrepõem com (overlap de 85%). Um software fotogramétrico identifica pontos semelhantes presentes em diferentes imagens e utiliza essas informações para reconstruir matematicamente a geometria da área fotografada.

A partir desse processamento, podemos obter produtos como:

  • 🗺️ Ortomosaico
  • ☁️ Nuvem de pontos
  • 🏔️ Modelo Digital de Superfície (DSM)
  • 🌎 Modelo Digital do Terreno (DTM)
  • 📏 Distâncias
  • 📐 Áreas
  • 📊 Volumes
  • 🏔️ Curvas de nível
  • 📍 Coordenadas e informações tridimensionais

Como a fotogrametria funciona?

O princípio básico é semelhante à nossa visão humana.

Nós temos dois olhos observando uma mesma cena a partir de posições ligeiramente diferentes. O cérebro utiliza essas diferenças para perceber profundidade.

Na fotogrametria ocorre algo semelhante.

Imagine que o drone faça três fotografias:

Foto 1 → Foto 2 → Foto 3

Cada fotografia observa a mesma região de uma posição diferente.

O software procura elementos que aparecem em várias fotografias.

Por exemplo, uma determinada árvore pode aparecer nas três imagens:

📷 Foto 1 → 🌳
📷 Foto 2 → 🌳
📷 Foto 3 → 🌳

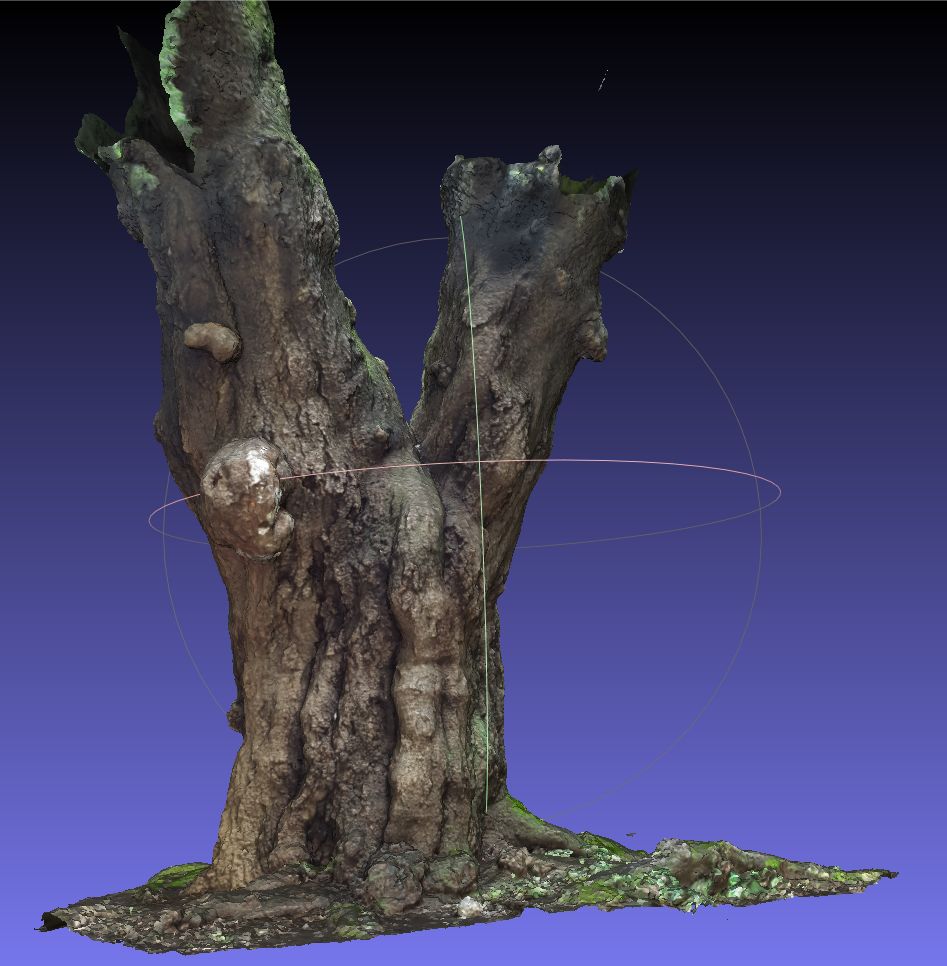
O software identifica esses pontos correspondentes e utiliza a geometria entre as imagens para determinar a posição espacial daquele elemento.

Quando milhares ou milhões de pontos são processados, conseguimos reconstruir uma representação tridimensional da área.
📸 A importância da sobreposição

A sobreposição das fotografias é um dos elementos fundamentais de um levantamento fotogramétrico.

Imagine que o drone esteja voando em uma linha:

📷 → 📷 → 📷 → 📷 → 📷

As fotografias precisam compartilhar uma parte significativa da área fotografada.

Essa sobreposição permite que o software encontre pontos homólogos, ou seja, pontos correspondentes que aparecem em diferentes imagens.

Quanto melhores forem as condições de captura e a geometria das imagens, maior será a possibilidade de o processamento reconstruir corretamente a área.
O que são pontos homólogos?

Esse é um conceito importante para o aluno.

Pontos homólogos são pontos correspondentes de uma mesma característica física que aparecem em diferentes fotografias.

Exemplo:

Imagine uma marca no chão.

Na primeira fotografia ela aparece em:

📍 Foto A

Na segunda:

📍 Foto B

Na terceira:

📍 Foto C

O software reconhece que aqueles três pontos representam a mesma característica física do terreno.

A partir de milhares ou milhões de correspondências, o programa consegue reconstruir a geometria da cena.

🧭 Fotogrametria e posição da câmera

Outro elemento fundamental é conhecer ou estimar a posição e orientação da câmera no momento em que cada fotografia foi feita. Durante o processamento, o software procura determinar: Onde estava a câmera; Em que direção ela estava apontada; Qual era a geometria da fotografia; Como as diferentes imagens se relacionam entre si. Esse processo permite reconstruir a posição dos elementos fotografados em um sistema tridimensional.

🛰️ Fotogrametria com drone

Quando utilizamos um drone para fotogrametria, podemos pensar no processo desta maneira:

1️⃣ Planejamento Define-se: Área do levantamento; Altitude; Velocidade; Trajeto; Sobreposição; Configurações da câmera; Condições de voo.

2️⃣ Captura O drone percorre a área planejada realizando fotografias.

3️⃣ Processamento As fotografias são importadas para um software fotogramétrico.

4️⃣ Alinhamento O programa encontra características semelhantes entre as imagens.

5️⃣ Reconstrução É criada uma representação tridimensional da área.

6️⃣ Geração dos produtos Podem ser produzidos: Fotografias → Nuvem de pontos → Modelo 3D → DSM/DTM → Ortomosaico

7️⃣ Análise Os produtos podem ser utilizados em softwares como o QGIS para análise espacial, medição, vetorização e produção cartográfica.

Do planejamento do voo ao ortomosaico

Planejamento → Voo → Fotografias → Processamento → Nuvem de pontos → Modelo 3D → DSM/DTM → Ortomosaico → QGIS → Análise

O que acontece quando o drone fotografa um terreno?

Imagine que o drone esteja voando sobre uma propriedade.

Ele tira várias fotografias:

📷 1 → 📷 2 → 📷 3 → 📷 4 → 📷 5 → ...

Essas fotografias não são simplesmente juntadas como um álbum.

O software procura características que aparecem em fotografias diferentes.

Por exemplo:

        FOTO 1
     ┌───────────┐
     │     🌳    │
     │  🏠      │
     └───────────┘
          ↓
       sobreposição
          ↓
        FOTO 2
     ┌───────────┐
     │    🌳     │
     │      🏠   │
     └───────────┘

A árvore, o telhado, uma pedra, uma estrada etc. podem aparecer em várias imagens.

Esses pontos em comum permitem ao software determinar como as fotografias se relacionam espacialmente.

A sobreposição é fundamental

Um dos conceitos mais importantes da fotogrametria com drone é:

Overlap — sobreposição

Existem principalmente dois tipos:

É a sobreposição entre fotografias tiradas durante o deslocamento do drone.

Exemplo:

        DIREÇÃO DO VOO →

 [ FOTO 1 ]
       [ FOTO 2 ]
             [ FOTO 3 ]
                   [ FOTO 4 ]

As imagens precisam compartilhar uma parte significativa da mesma área

↔️ Sobreposição lateral

É a sobreposição entre linhas de voo diferentes.

LINHA 1  → → → → → →

LINHA 2  ← ← ← ← ← ←

LINHA 3  → → → → → →

As faixas precisam se sobrepor.

Por que precisamos de tanta sobreposição?

Porque o software precisa encontrar pontos correspondentes.

Imagine que uma determinada pedra apareça:

Foto A
      🪨

e depois:

Foto B
          🪨

O software identifica que aquela mesma característica aparece nas duas imagens.

Com centenas ou milhares desses pontos, ele consegue reconstruir a geometria da cena.

Isso é uma das bases da fotogrametria Structure from Motion — SfM.

Structure from Motion — SfM

Structure from Motion é uma técnica utilizada para reconstruir a estrutura tridimensional de uma cena a partir de várias imagens.

Simplificando: O computador observa várias fotografias e tenta descobrir simultaneamente a posição das câmeras e a estrutura 3D do ambiente. O fluxo pode ser representado assim:

O fluxo pode ser representado assim:

FOTOGRAFIAS ↓ Detecção de características ↓ Correspondência entre imagens ↓ Posição/orientação das câmeras ↓ Reconstrução inicial ↓ Nuvem de pontos ↓ Modelo 3D

O que são pontos de interesse?

São características visuais que podem ser identificadas nas fotografias.

Por exemplo:

  • quinas;
  • pedras;
  • árvores;
  • telhados;
  • marcas no solo;
  • postes;
  • construções;
  • mudanças de textura;
  • elementos contrastantes.

Uma superfície completamente lisa pode ser problemática.

magine:

┌─────────────────────────┐
│                         │
│        AREIA            │
│                         │
│                         │
└─────────────────────────┘

Se praticamente toda a região é visualmente igual, o software pode ter dificuldade para encontrar correspondências.

imagine:

┌─────────────────────────┐
│ 🌳       🪨             │
│                         │
│      🏠                │
│                🚗       │
└─────────────────────────┘

Existem muito mais características identificáveis.

O papel da câmera

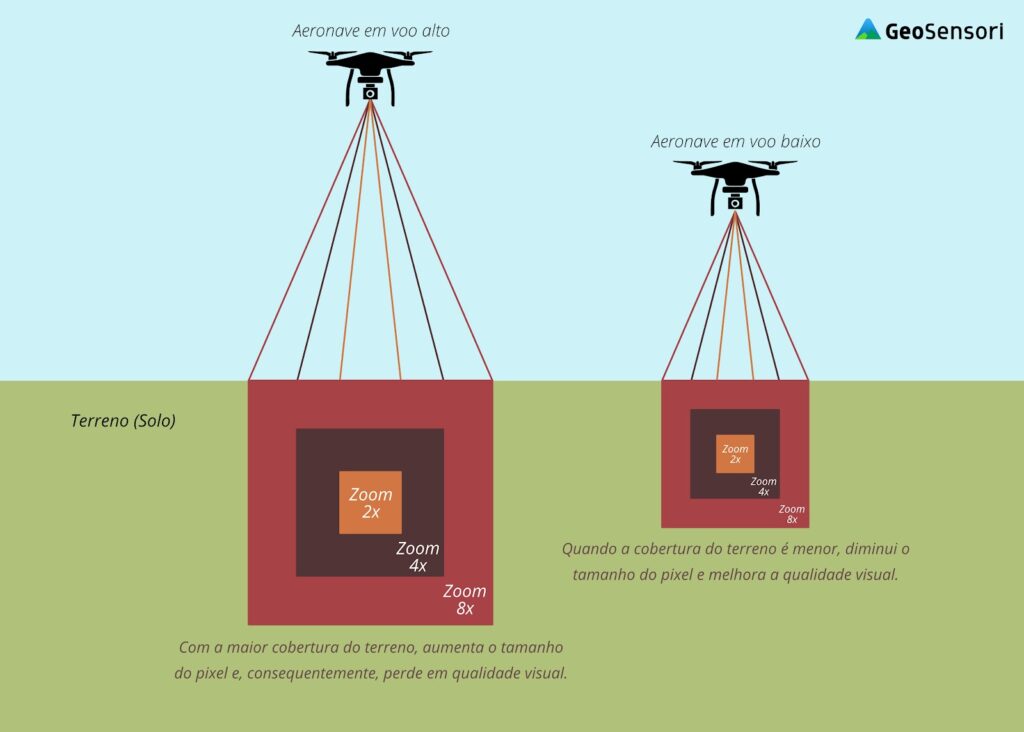
A qualidade das imagens influencia diretamente o processamento.

Precisamos observar:

📷 Resolução

Quanto mais detalhes a fotografia possui, maior o potencial de extração de informações.

🔆 Exposição

Imagens muito claras ou muito escuras podem dificultar a identificação de características.

🎯 Foco

Fotografias desfocadas prejudicam o processamento.

🌬️ Movimento

Vento forte pode movimentar vegetação e produzir diferenças entre fotografias.

☀️ Iluminação

Mudanças muito grandes de iluminação entre imagens podem dificultar a correspondência.

O voo fotogramétrico

Para produzir bons resultados, não basta simplesmente levantar o drone e tirar fotos aleatórias.

Precisamos planejar:

Área → altura → velocidade → intervalo das fotos → sobreposição → direção das linhas → câmera

Um voo típico pode ser:

ÁREA DO TERRENO ┌──────────────────────────────┐ │ → → → → → → → → → → → → → │ │ ← ← ← ← ← ← ← ← ← ← ← ← ← │ │ → → → → → → → → → → → → → │ │ ← ← ← ← ← ← ← ← ← ← ← ← ← │ │ → → → → → → → → → → → → → │ └──────────────────────────────┘

Esse padrão é conhecido como grid/missão de mapeamento.

Depois do voo: começa o processamento

Agora temos, por exemplo:

📁 PROJETO_FOTOGRAMETRIA

📂 imagens
   ├── IMG_0001.JPG
   ├── IMG_0002.JPG
   ├── IMG_0003.JPG
   ├── IMG_0004.JPG
   ├── ...
   └── IMG_0050.JPG

Essas imagens podem ser processadas em softwares como:

  • WebODM
  • OpenDroneMap
  • Agisoft Metashape
  • Pix4D
  • entre outros.

Vamos dar bastante atenção ao WebODM, porque ele é uma excelente ferramenta para entender o fluxo completo.